최근 코엑스에서 열린 AI FESTA 2026에 다녀왔다.
요즘 AI 관련 행사나 뉴스에서 가장 많이 등장하는 건 아무래도 생성형 AI와 LLM이다. ChatGPT를 시작으로 이미지·영상 생성, AI Agent, 코딩 에이전트까지 정말 빠르게 발전하고 있다.
그래서 이번 전시도 비슷한 서비스들이 주를 이루지 않을까 생각했는데, 직접 둘러보니 개인적으로 더 눈에 들어온 건 따로 있었다.
바로 Physical AI, 로봇, 디지털 트윈 그리고 산업 현장에 실제로 적용되고 있는 AI 기술이었다.
개발자로 일하면서 XR과 디지털 트윈 관련 프로젝트를 경험해왔기 때문인지, 단순히 새로운 AI 서비스를 보는 것보다
“AI가 현실 세계와 어떻게 연결되고 있는가?”
이 부분이 가장 흥미로웠다.
AI가 이제 화면 밖으로 나오기 시작했다
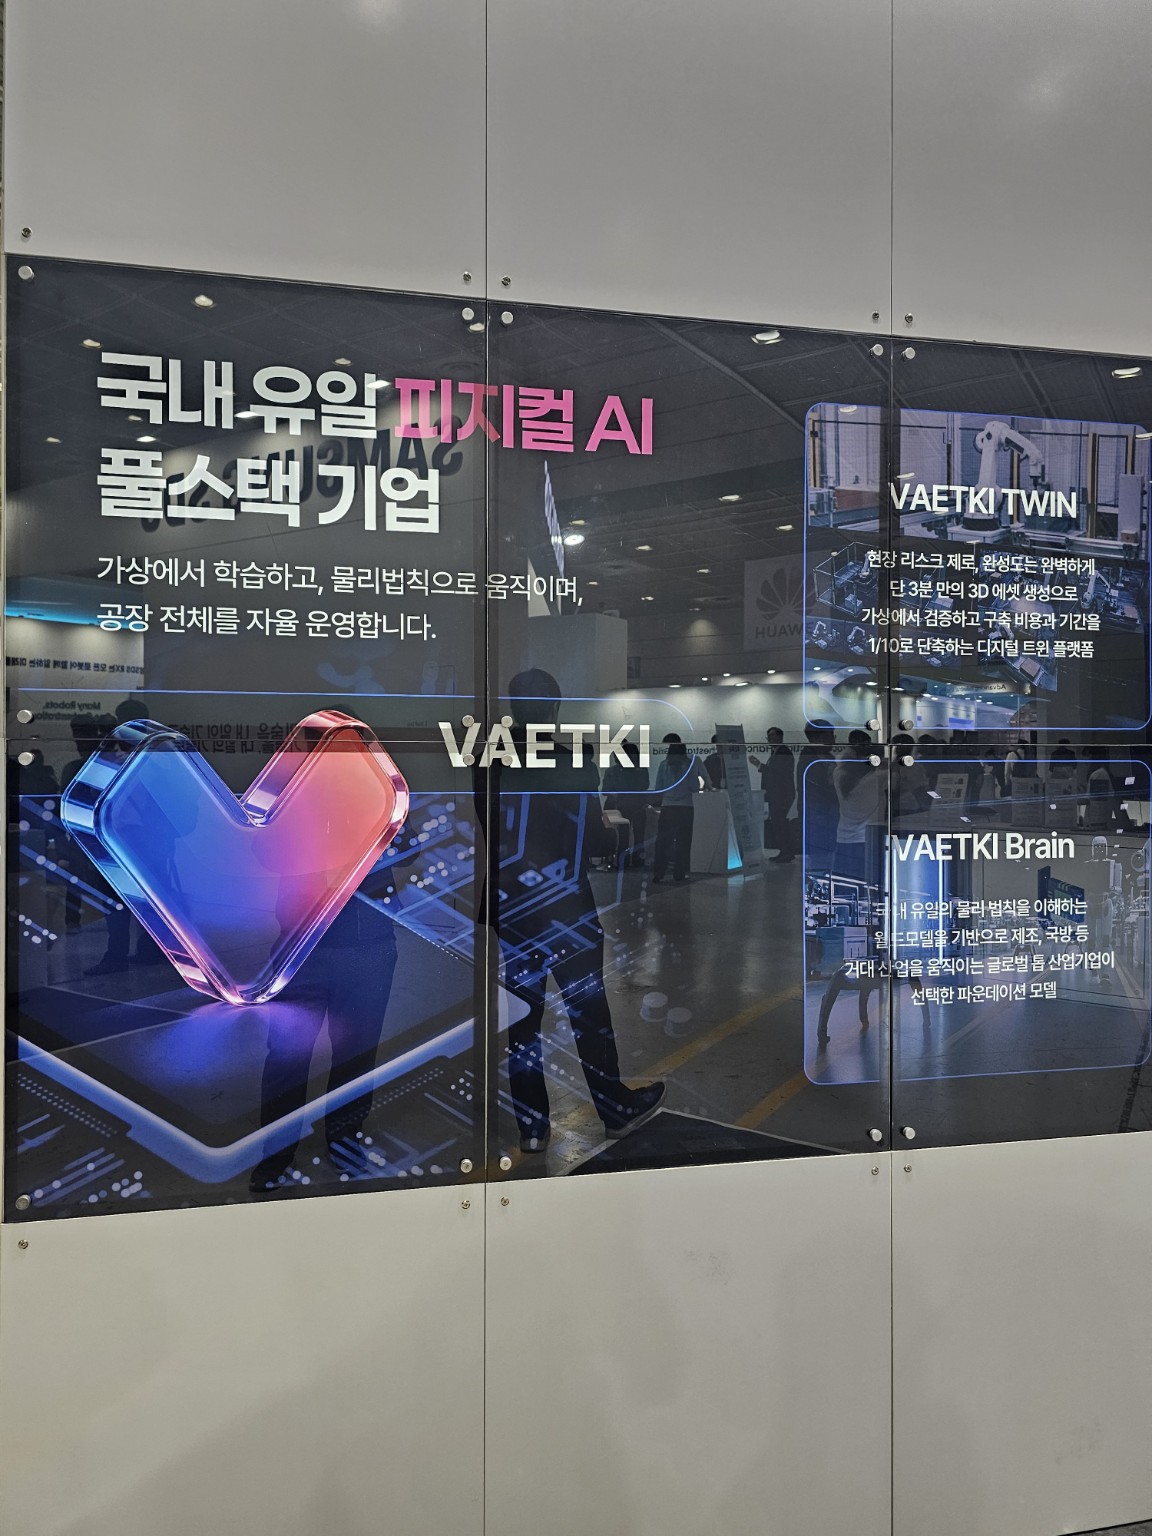
전시장에서 가장 먼저 눈에 들어왔던 문구 중 하나가 Physical AI였다.
지금까지 우리가 많이 사용해온 생성형 AI는 대부분 디지털 세계 안에서 움직인다.
사용자가 질문하면 답변을 생성하고, 이미지를 만들고, 코드를 작성하고, 데이터를 분석한다.
하지만 Physical AI는 여기서 한 단계 더 나아간다.
AI가 현실 세계를 인식하고 판단한 뒤 실제 기계나 로봇의 행동으로 연결되는 것이다.
개발 구조로 단순화해보면 이런 형태로 볼 수 있다.
Sensor → Data → AI → Decision → Robot / Machine → Physical World
그리고 로봇이나 설비가 움직이면서 발생한 데이터가 다시 센서를 통해 AI로 들어간다.
결국 한 번의 입력과 출력으로 끝나는 게 아니라,
현실 → 데이터 → AI 판단 → 행동 → 현실 변화 → 새로운 데이터
라는 하나의 반복적인 루프가 만들어진다.
개발자 관점에서는 이 부분이 꽤 중요하게 느껴졌다.
AI 모델만 잘 만든다고 완성되는 시스템이 아니기 때문이다.
센서, 카메라, IoT, 네트워크, 실시간 데이터 처리, 컴퓨터 비전, 로봇 제어, 시뮬레이션 등 여러 기술이 함께 움직여야 한다.
AI FESTA에서 보인 'AI 인프라'
전시장에는 AI 인프라 특별관도 별도로 구성되어 있었다.
AI 서비스를 사용하다 보면 아무래도 모델 자체에 관심이 집중되기 쉽다.
어떤 LLM을 사용할지, 모델 성능은 얼마나 좋은지, RAG를 어떻게 구성할지 같은 부분이다.
하지만 실제 산업 시스템을 구축하려면 그 아래에 있는 인프라가 굉장히 중요하다.
AI 모델을 운영하기 위한 GPU와 서버뿐 아니라 데이터 수집·저장·처리, 네트워크, 엣지 컴퓨팅, 디바이스까지 결국 하나의 시스템으로 연결되어야 한다.
특히 Physical AI가 확대될수록 Cloud AI + Edge AI 구조가 더 중요해질 것 같았다.
모든 센서 데이터를 클라우드로 보내고 결과가 돌아오기를 기다리는 방식으로는 실시간 제어가 필요한 산업 환경에서 한계가 있기 때문이다.
결국 앞으로는
Device / Sensor → Edge → AI → Cloud → Digital Twin
같은 구조를 더 자주 접하게 되지 않을까 싶다.
발전소에도 들어가기 시작한 AI와 로봇
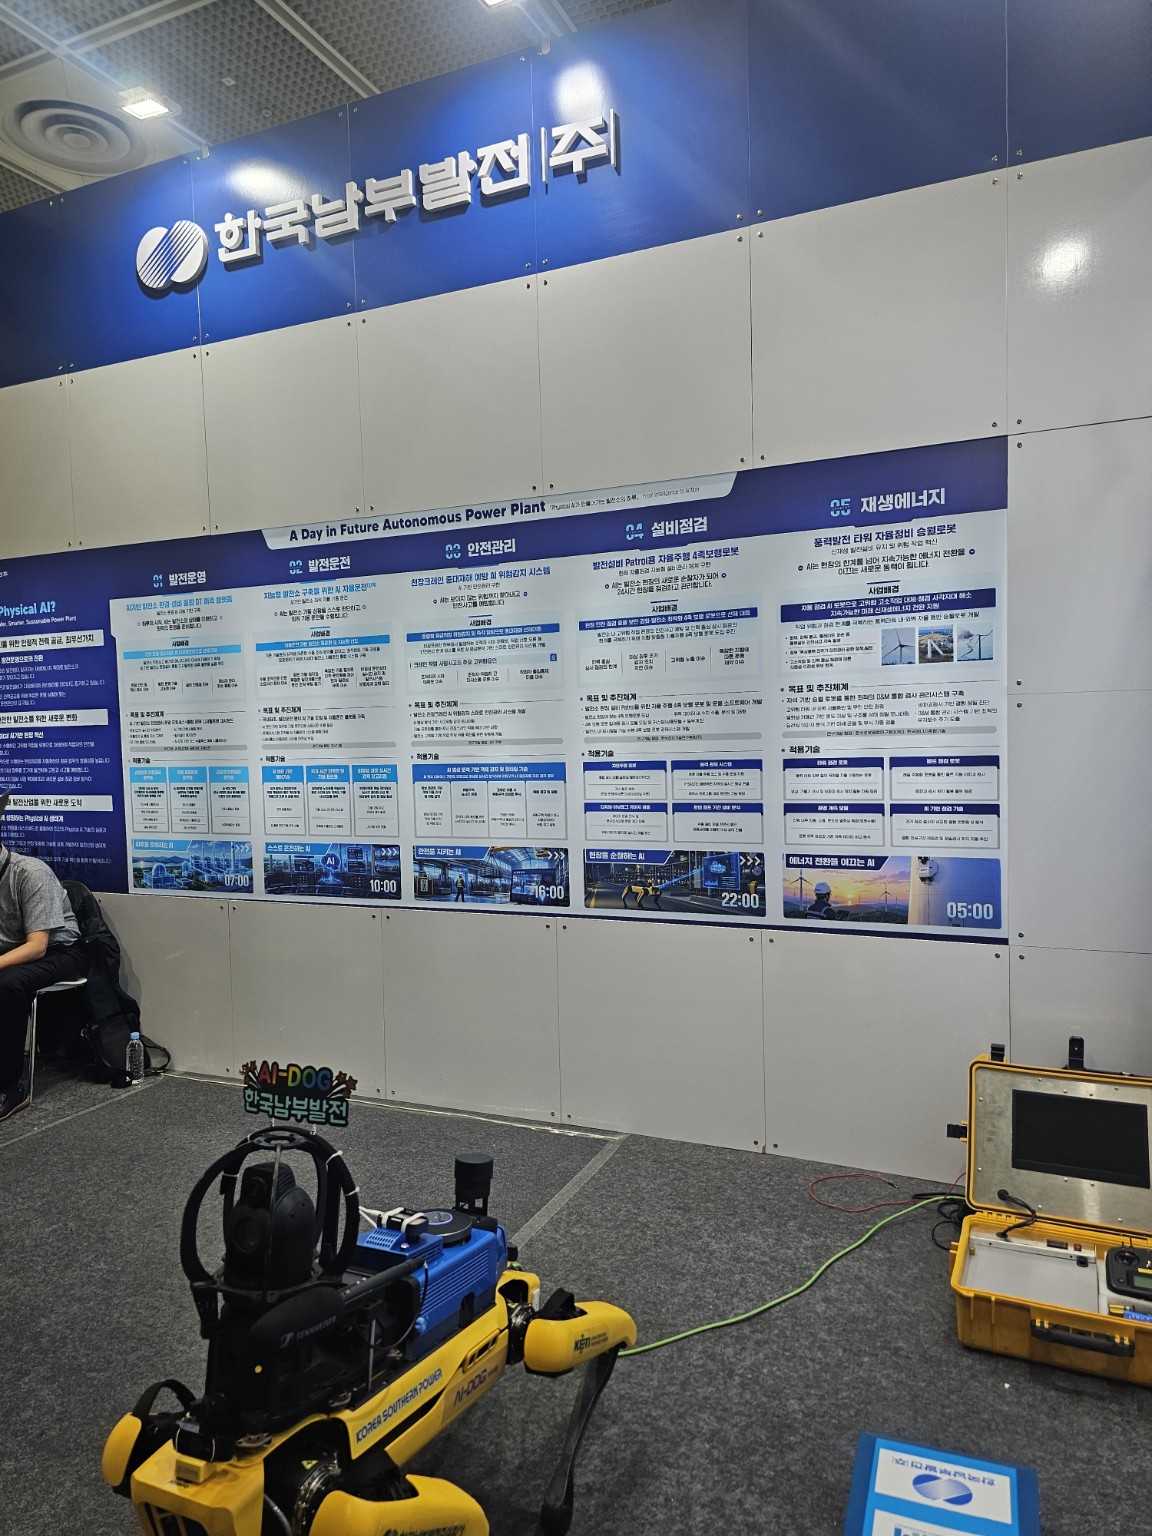
이번 전시에서 흥미롭게 본 곳 중 하나는 발전 분야였다.
한국남부발전 전시에서는 발전 운영부터 운전, 안전관리, 설비 점검, 재생에너지까지 AI가 활용되는 모습을 볼 수 있었다.
그리고 실제 로봇을 이용한 점검 시스템도 전시되어 있었다.
이런 산업 환경에서는 Physical AI가 필요한 이유가 상당히 명확하다.
발전소나 대규모 산업 시설에는 사람이 지속적으로 접근하기 어렵거나 위험한 장소가 존재한다.
이곳을 로봇이 이동하면서 카메라, 열화상, 각종 센서를 이용해 데이터를 수집하고 AI가 이상 여부를 분석할 수 있다.
예를 들어,
Robot → Camera / Sensor → AI 분석 → 이상 감지 → 관리자 알림
같은 구조가 가능하다.
여기서 한 단계 더 발전하면 단순한 이상 감지를 넘어 예지보전(Predictive Maintenance)으로 연결된다.
장비가 고장 난 다음 수리하는 것이 아니라 온도, 진동, 소음 등의 데이터를 지속적으로 분석해 고장이 발생할 가능성을 미리 예측하는 것이다.
이 부분은 개인적으로 더 관심 있게 봤다. 2024년 발표한 논문 「디지털 트윈 기술로 협동 로봇의 고장 또는 결합 원인을 효율적으로 파악하는 시스템에 대한 연구」에서 나 역시 협동로봇과 제어설비에서 발생하는 고장이나 결함의 원인을 보다 빠르게 파악하기 위한 디지털 트윈 기반 시스템을 연구했기 때문이다.
당시 연구에서는 협동로봇에서 발생하는 데이터를 처리·분석하고 현실의 장비와 가상공간을 연결함으로써, 사용자가 로봇의 충돌이나 설비 이상 원인을 보다 쉽게 파악할 수 있는 플랫폼을 제안했다. 특히 데이터베이스, Modbus, 로봇 부하 데이터와 디지털 트윈을 연결한다는 점이 중요한 부분이었다.
그런 경험이 있어서 이번 AI FESTA에서 발전소 설비의 디지털 트윈이나 실제 현장을 돌아다니는 점검 로봇을 봤을 때 더욱 흥미로웠다.
내가 연구했던 구조가 협동로봇 → 데이터 수집 → 디지털 트윈 → 고장·결함 원인 분석에 초점을 맞췄다면, 여기에 최근의 AI 기술을 결합하면 한 단계 더 확장할 수 있다.
Robot / Equipment
→ Sensor & Controller
→ Data Platform
→ Digital Twin
→ AI Analysis
→ 이상 탐지·원인 분석
→ 예측 및 유지보수
즉, 기존에는 사람이 데이터를 확인해 고장이나 충돌의 원인을 빠르게 찾아내는 것이 중요한 목표였다면, 앞으로는 축적된 데이터를 AI가 분석해 이상이 발생하기 전에 징후를 찾아내는 예지보전(Predictive Maintenance)까지 자연스럽게 발전할 수 있다.
그래서 이번 전시에서 본 Physical AI와 디지털 트윈은 완전히 낯선 기술이라기보다, 내가 논문에서 연구했던 디지털 트윈 기반 로봇 데이터 분석이 AI와 만나 다음 단계로 확장되고 있는 모습처럼 느껴졌다.
https://www.kci.go.kr/kciportal/ci/sereArticleSearch/ciSereArtiView.kci?sereArticleSearchBean.artiId=ART003068220
개인적으로 가장 눈에 들어왔던 디지털 트윈
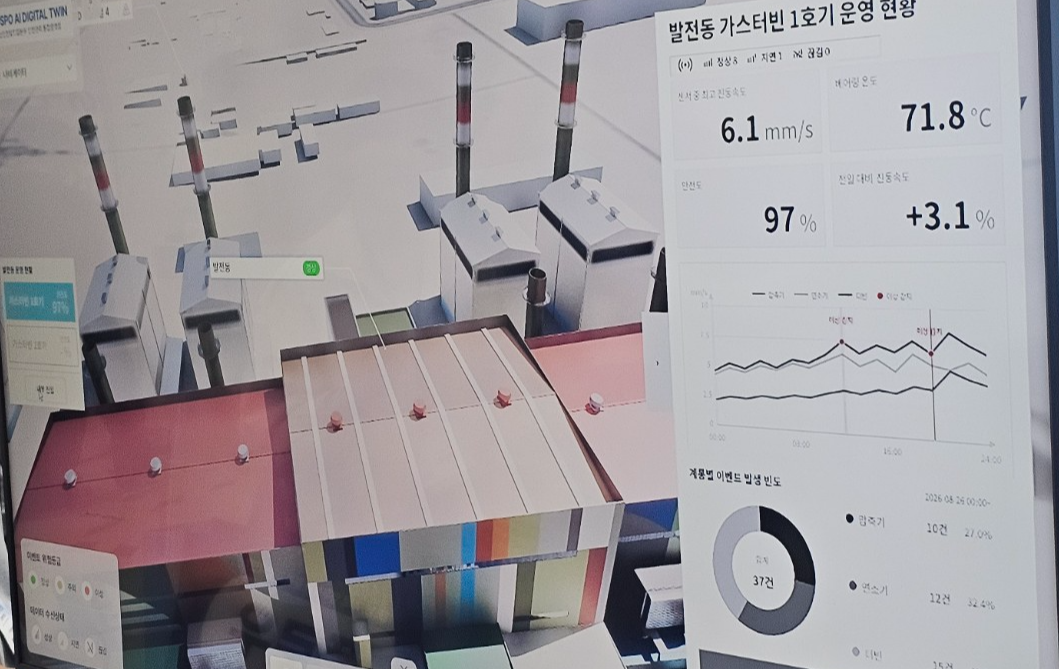
그리고 역시 가장 오래 보게 된 건 디지털 트윈이었다.
화면에는 발전소의 설비가 3D 공간으로 구현되어 있었고 가스터빈의 상태를 실시간으로 확인할 수 있도록 구성되어 있었다.
진동 속도, 베어링 온도, 설비 상태, 이벤트 발생 정보 등이 3D 모델과 함께 표시되는 형태였다.
이 부분은 개발자 입장에서 꽤 익숙하면서도 반가웠다.
디지털 트윈을 이야기하면 종종 “현실 공간을 3D로 똑같이 만드는 기술” 정도로 생각하기 쉽다.
하지만 실제 산업용 디지털 트윈에서는 3D 그래픽 자체보다 더 중요한 것이 있다.
바로 현실의 데이터를 어떻게 연결하느냐다.
구조를 단순하게 표현하면,
Physical Asset
↓
Sensor / PLC / IoT
↓
Data Platform
↓
Digital Twin
↓
AI Analysis
↓
Prediction / Control
형태가 된다.
3D 모델은 결국 사용자가 복잡한 산업 데이터를 공간적으로 쉽게 이해할 수 있도록 만들어주는 인터페이스 역할을 한다.
진짜 핵심은 그 안에서 움직이는 데이터다.
AI를 만나면서 디지털 트윈도 달라지고 있다
예전 디지털 트윈의 중요한 역할 중 하나는 현재 상태를 보여주는 것이었다.
예를 들어 센서에서 측정된 데이터를 받아
현재 가스터빈 베어링 온도 71.8℃
라고 표시하는 방식이다.
물론 이것만으로도 충분히 가치가 있다.
하지만 AI가 들어오면 여기서 한 단계 더 나아갈 수 있다.
현재 온도뿐만 아니라 과거 온도 변화, 진동 패턴, 설비 운전 시간, 주변 환경 등의 데이터를 AI가 함께 분석한다.
그러면 시스템이 단순히
“현재 온도가 높습니다.”
라고 알려주는 것을 넘어,
“현재 진동 패턴과 온도 상승 추세를 분석했을 때 일정 시간 이후 이상이 발생할 가능성이 있습니다.”
라는 예측을 할 수 있게 된다.
여기에 시뮬레이션까지 결합하면 더 재미있어진다.
현실의 설비에서 바로 실험하는 대신 디지털 트윈 환경에서 여러 조건을 먼저 시뮬레이션해보고 가장 효율적인 방법을 현실 설비에 적용할 수 있기 때문이다.
즉,
현실 데이터 → Digital Twin → AI → Simulation → Optimization → 현실 적용
이라는 구조가 가능해진다.
그래서 AI 시대에 오히려 디지털 트윈의 역할이 더 커질 가능성이 있다고 생각한다.
Physical AI 풀스택이라는 개념
개발자에게 Full Stack이라고 하면 보통 프론트엔드와 백엔드를 모두 다루는 개발자를 먼저 떠올리게 된다.
하지만 Physical AI에서 말하는 풀스택은 범위가 훨씬 넓다.
대략적으로 보면,
Hardware / Sensor
↓
Edge Computing
↓
Network
↓
Data Platform
↓
AI Model
↓
Simulation / Digital Twin
↓
Application
↓
Robot / Physical System
까지 이어진다.
결국 Physical AI는 AI 모델 하나의 문제가 아니라 하드웨어부터 소프트웨어까지 연결되는 시스템 엔지니어링에 가까운 영역이라는 생각이 들었다.
그래서 개인적으로 이 분야가 더 재미있다.
AI가 발전한다고 해서 기존 개발 기술이 전부 사라지는 것이 아니라 오히려 AI를 현실 세계에 연결하기 위해 기존 기술들이 다시 조합되고 있기 때문이다.
개발자 입장에서 AI FESTA 2026을 보고 느낀 점
이번 전시를 돌아보면서 가장 크게 느낀 변화는 AI의 경쟁 영역이 점점 현실 세계로 확장되고 있다는 것이었다.
지난 몇 년 동안은 누가 더 좋은 LLM을 만들고, 더 자연스러운 이미지와 영상을 생성하고, 더 좋은 AI 서비스를 만드는지가 큰 관심사였다.
물론 이 경쟁은 앞으로도 계속될 것이다.
하지만 산업 현장에서는 조금 다른 문제가 기다리고 있다.
AI가 카메라를 통해 현실을 보고,
센서 데이터를 이해하고,
공간을 인식하고,
물리적인 움직임을 예측하고,
결국 로봇이나 기계를 움직여야 한다.
그 과정에서 필요한 것이 Physical AI, Robotics, Digital Twin, Computer Vision, Edge AI, IoT 같은 기술들이다.
특히 개발자로서는 앞으로 AI를 공부할 때 LLM이나 Agent만 보는 것보다 이런 기술들이 어떻게 연결되는지도 함께 봐야겠다는 생각이 들었다.
AI의 다음 무대는 현실 세계일지도 모른다
AI FESTA 2026을 다녀오면서 개인적으로 가장 인상 깊었던 건 엄청나게 새로운 AI 모델 하나가 아니었다.
오히려 기존에 존재하던 기술들이 AI를 중심으로 다시 연결되고 있다는 것이었다.
로봇도 예전부터 있었고,
디지털 트윈도 있었고,
IoT와 스마트팩토리도 있었다.
하지만 AI의 성능이 빠르게 발전하면서 이 기술들을 하나의 시스템으로 연결할 수 있는 가능성이 커지고 있다.
예전의 디지털 트윈이
현실 → 데이터 → 3D 시각화
에 가까웠다면,
앞으로는
현실 → 데이터 → 디지털 트윈 → AI 추론 → 시뮬레이션 → 최적화 → 현실 제어
까지 이어질 수 있다.
개인적으로는 이 변화가 상당히 기대된다.
AI가 글을 작성하고 이미지를 만드는 시대를 넘어,
공장을 이해하고, 발전소를 관리하고, 로봇을 움직이며 현실 세계의 문제를 해결하는 AI.
이번 코엑스 AI FESTA 2026에서는 그 변화가 이미 조금씩 시작되고 있다는 것을 직접 볼 수 있었다.
개발자로서 앞으로도 AI × Digital Twin × Robotics가 어떻게 연결되는지 계속 지켜보고 직접 만들어보고 싶은 분야다.
'기술 트렌드 & 논문 리뷰 > 기술 전시회 후기' 카테고리의 다른 글
| KMF 2026 참관 후기|AI·디지털트윈·XR 그리고 휴머노이드가 만드는 미래 산업 (0) | 2026.07.02 |
|---|---|
| AW 2026 산업 자동화 전시회 관람 후기 – 휴머노이드 로봇과 피지컬 AI 기술 트렌드 (0) | 2026.03.10 |
| 스마트팩토리 최신 솔루션 한눈에! 2025 코엑스 자동화산업전 참관기 (0) | 2025.07.02 |
| 2025 VR 3rd 유저 모임 후기|Pico OS 세계 최초 공개부터 Diver-X 신제품까지, XR 유저들의 축제! (1) | 2025.07.01 |
| NFT로 만든 나만의 자산, Unity 가상 미술관에 전시해보기 – 메타버스 x 디지털 소유 경험 (0) | 2025.05.01 |