
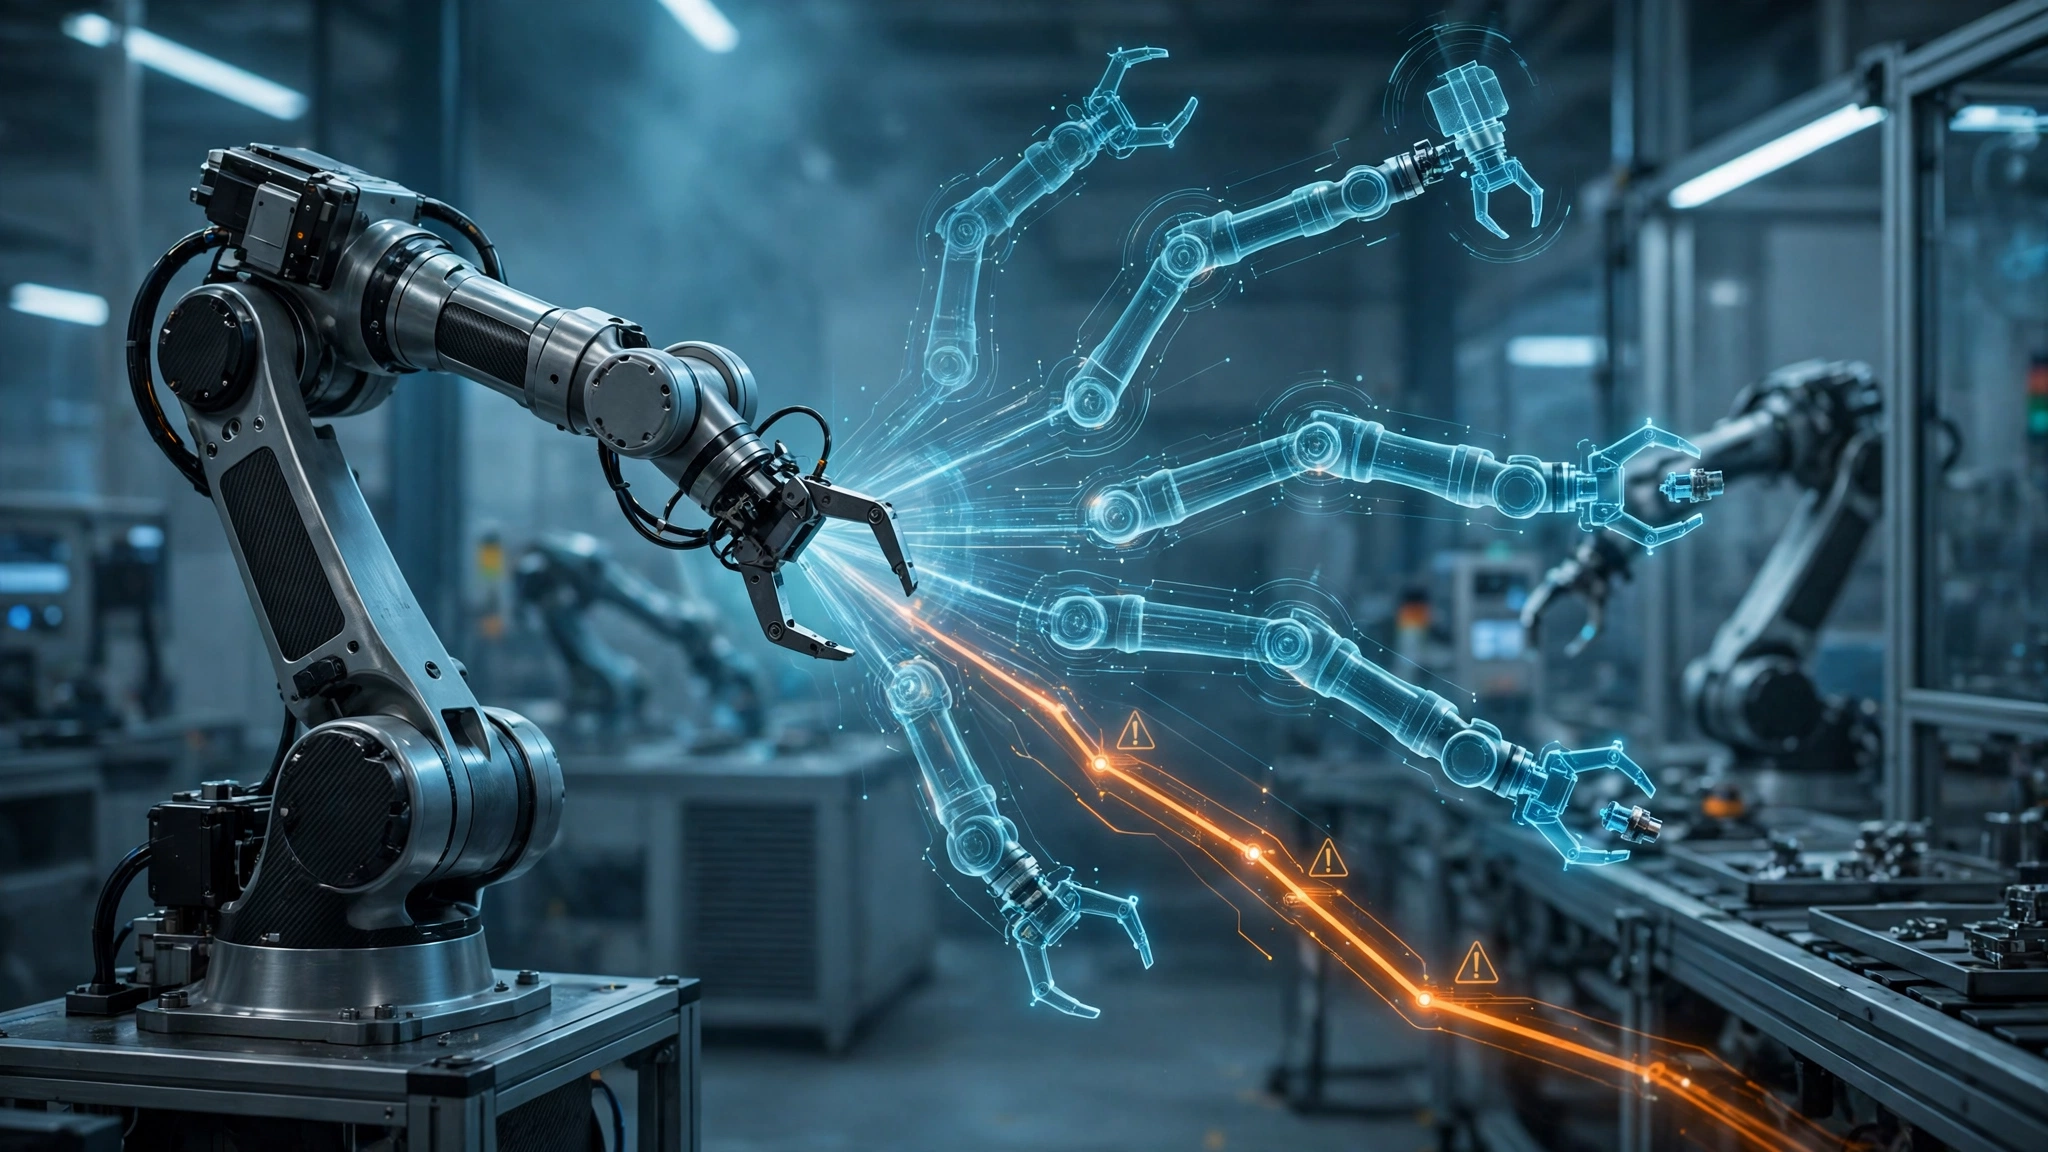
오늘(2026년 10월 23일) 온디바이스 AI·로보틱스 기업 인티그리트가 로봇의 행동과 위험을 미리 예측하는 AI 기술에 관한 국내 특허 4건을 등록했다고 밝혔다(CNB뉴스). 단순히 "물체를 옮겨라"는 명령을 수행하는 수준을 넘어, "내가 이렇게 움직이면 물건이 어떻게 될까, 설비에 이상은 없을까"를 실행 전에 예측하는 기술이다. 시각·언어·행동 모델(VLA)에 월드모델(World Model)과 시계열 기반 모델(TSFM)을 결합한 '예측형 피지컬 AI 플랫폼'을 개발 중이라는 발표다.
'움직이는 AI'에서 '예측하는 AI'로
세 기술의 역할을 나누면 이렇다. VLA는 로봇이 카메라와 센서로 주변 환경을 인식하고 사람의 언어 명령과 상황을 이해해 행동을 생성하는 기술이다. 예를 들어 물체를 옮기라는 명령을 받으면 대상 물체와 주변 환경을 파악한 뒤 필요한 움직임을 결정하는 데 쓰인다. 지금까지 피지컬 AI 논의의 대부분은 이 단계에 머물러 있었다.
여기에 두 가지 예측 기술이 붙는다. 월드모델은 로봇이 특정 행동을 실행하기 전에 물체의 위치와 상태, 주변 환경이 어떻게 달라질지를 예측한다. TSFM은 시간에 따라 축적되는 로봇과 설비의 작동 데이터를 분석해 반복적으로 나타나는 변화와 이상 징후를 파악하고, 향후 상태나 잠재적 위험을 예측한다. 월드모델이 "행동에 따른 물리적 변화"를 본다면, TSFM은 "시간의 흐름에 따른 상태 변화와 위험 징후"를 본다. 인티그리트는 이 예측 결과를 로봇의 행동 계획과 실행 과정에 연결하는 통합 AI 구조를 개발하고 있다.
7년차 현장 관점에서 본 의미 — 안전은 '설계'의 문제가 된다
현장에서 로봇 한 대가 충돌 하나로 멈추면, 그 로봇만 멈추는 게 아니다. 라인이 선다. 지금까지 로봇의 안전은 펜스, 라이트커튼, 토크 제한 같은 하드웨어의 영역이었다. 로봇 스스로 행동 전에 결과를 예측할 수 있다면 안전은 소프트웨어의 영역으로 넘어온다.
7년차 현장 엔지니어로서 한 줄로 정리하면 이렇다. 로봇 사고의 대부분은 '못 봐서'가 아니라 '못 예측해서' 일어난다 — 예측이 들어가는 순간, 안전은 감지의 문제가 아니라 설계의 문제가 된다.
또 하나, 이 기술은 디지털트윈의 진화형으로 보는 게 정확하다. 지금까지 디지털트윈은 '현재의 거울'이었다. 실제 설비와 동기화된 상태를 보여주는 것까지가 역할이었다. 월드모델은 거기에 시간축을 얹는다. '미래의 거울'이 되는 셈이다. TSFM은 내가 앞서 다룬 예지정비의 로봇 버전이다. 시계열 데이터로 이상 징후를 보는 방식이 같기 때문이다(관련 글: 제조AI 용어 사전 EP.1 예지정비 https://developer-archive.tistory.com/126).
생태계 승부 — 2027년 1월 개발키트가 관전 포인트
눈여겨볼 대목은 플랫폼 전략이다. 인티그리트가 개발하는 플랫폼은 특정 휴머노이드 제조사나 하드웨어에 종속되지 않는 개방형 구조를 지향한다. 로봇 제조기업이 자체 하드웨어를 유지하면서 VLA와 예측모델을 적용하고, 센서 및 제어 시스템을 연동할 수 있도록 지원하는 방식이다.
자체 기술 스택도 공개됐다. 에어패스(AirPath)는 로봇에서 AI를 실행하기 위한 엣지 컴퓨팅 및 구동환경, 시나AI(SynaAI)는 온디바이스 AI 모델과 실행기술, 플라잉렛 시냅스(FlyingLet Synapse)는 로봇의 작업 임무와 AI 모델, 현장 데이터를 통합하는 역할을 맡는다. 이들을 연결해 AI 모델 최적화부터 로봇 제어, 현장 데이터 수집, 모델 검증까지 수행할 수 있는 개발·운영환경을 구축한다는 구상이다. 활용 분야로는 반도체·제조·물류·시설관리 등 산업현장과 가정용 휴머노이드가 제시됐다.
현장에는 이미 여러 브랜드의 로봇이 섞여 있다. "어떤 로봇이냐"가 아니라 "어떤 실행환경이냐"로 승부가 넘어가는 셈이다. 2027년 1월 관련 개발키트 공개가 예고돼 있는데, 이 생태계가 실제로 열리는지가 내년 피지컬 AI 시장의 관전 포인트가 될 것이다.
이번 주 흐름을 놓고 보면 그림이 선명하다. 모델 전쟁이 인프라 전쟁으로 넘어가는 가운데(10-21 트렌드 글 참조), 피지컬 AI도 '움직이는 모델' 경쟁에서 '예측하는 플랫폼' 경쟁으로 이동 중이다. 현장 엔지니어에게 남는 숙제는 예나 지금이나 같다. 데이터 수집이다. 예측의 정확도는 쌓인 시계열 데이터의 질로 갈린다.
뉴스 출처: CNB뉴스, 「인티그리트, 로봇 행동-위험 예측 AI 개발…핵심 특허 4건 등록」, 2026-10-23
등록 특허 4건: ① VLM 기반 다중 조건 행동 우선순위 결정 및 설명 시스템 ② 적응형 VLA 컨시어지를 위한 홈 게이트웨이 시스템 ③ 상황별 멀티미디어 데이터 생성형 홈 로봇 시스템 ④ 비전 인식 기반 자율주행 및 무선통신 지원 이동 로봇 시스템
'인공지능 & 데이터 사이언스 > 피지컬 AI(Physical AI)' 카테고리의 다른 글
| LG 로봇, 연구실 벗어나 美·韓 공장 투입 — 피지컬 AI의 시험대는 결국 공장 바닥이다 (0) | 2026.10.27 |
|---|---|
| 테슬라 옵티머스 3세대 양산 준비 — 휴머노이드 대전, 이제 '공장 입증'이 남았다 (0) | 2026.10.27 |
| 로봇 스타트업이 '공장'부터 짓는다 — 서울다이나믹스 200억 투자, 피지컬 AI의 분기점이 왔다 (0) | 2026.10.22 |
| [트렌드 ④] 설계 데이터만 넣었는데 로봇이 길을 안다고? — 로아이×도쿄무역그룹 MOU를 읽는 7년차의 시선 (0) | 2026.10.20 |
| 피지컬 AI 스택 한 번에 정리: 센서 → 모델 → 제어 (0) | 2026.02.08 |